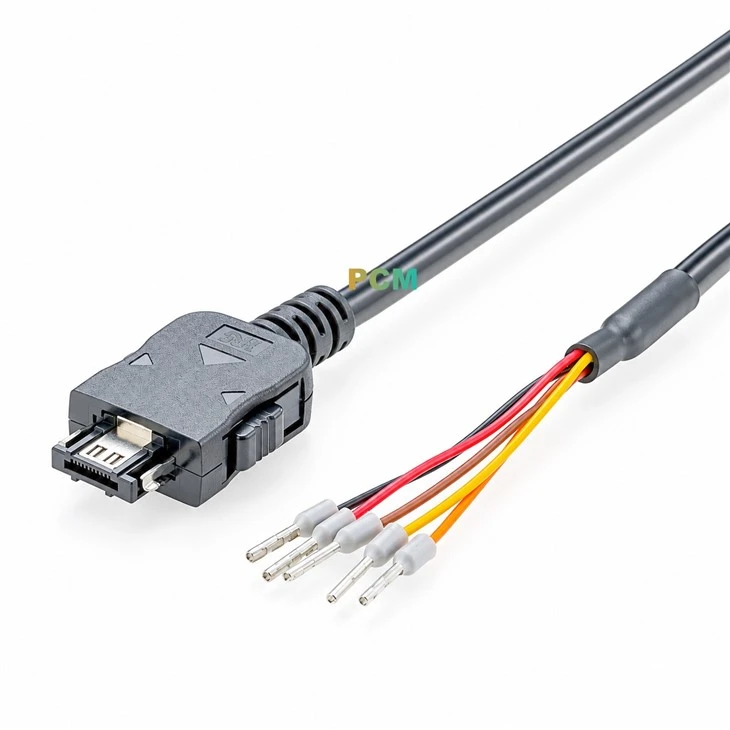
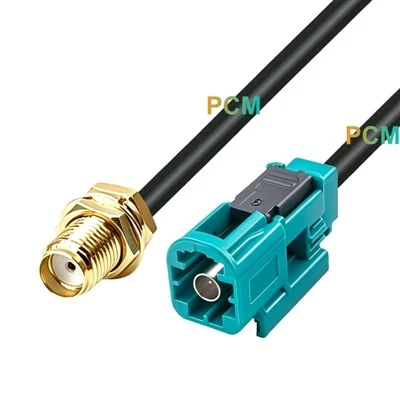
1. Giao diện nguồn: dùng để cung cấp nguồn điện cho robot.
Các giao diện nguồn phổ biến bao gồm:
Đầu nối nguồn DC: chẳng hạn như đầu nối DT, Anderson Powerpole, v.v.
Ổ cắm điện AC: như đầu nối IEC tiêu chuẩn.
2. Giao diện tín hiệu: dùng để truyền tín hiệu điều khiển và cảm biến.
Các giao diện tín hiệu phổ biến bao gồm:

Đầu nối M12
được sử dụng để cảm biến và truyền dữ liệu, chống thấm nước và bền.

Giao diện RJ45 (Ethernet)
được sử dụng cho giao tiếp mạng và truyền dữ liệu.

Đầu nối D-Sub
được sử dụng để truyền nhiều loại tín hiệu khác nhau, thường được dùng để kết nối bộ điều khiển và cảm biến.

Đầu nối tròn
chẳng hạn như đầu nối Lemo, được sử dụng để truyền tín hiệu mật độ cao và độ tin cậy cao.
3. Giao diện truyền thông: dùng để trao đổi dữ liệu với các hệ thống bên ngoài.
Các giao diện truyền thông phổ biến bao gồm:

Đầu nối CAN (Mạng khu vực điều khiển)
được sử dụng cho mục đích liên lạc trong xe cộ và hệ thống điều khiển công nghiệp.

Giao diện nối tiếp RS232/RS485
được sử dụng để truyền dữ liệu nối tiếp.

Giao diện USB
được sử dụng để trao đổi dữ liệu với máy tính hoặc các thiết bị khác
4. Giao diện cảm biến: dùng để kết nối nhiều loại cảm biến khác nhau như cảm biến vị trí, cảm biến khoảng cách, v.v.
Các giao diện cảm biến phổ biến bao gồm:
Cổng I/O: dùng để kết nối tín hiệu số và tín hiệu tương tự.
Đầu nối dành riêng cho cảm biến: chẳng hạn như giao diện dành riêng cho cảm biến áp suất và cảm biến nhiệt độ.
5. Giao diện động cơ servo: dùng để kết nối động cơ servo và bộ điều khiển.
Các giao diện động cơ servo phổ biến bao gồm:

Đầu nối mã hóa
được sử dụng để truyền dữ liệu từ bộ mã hóa quay.
Đầu nối điều khiển động cơ
chẳng hạn như đầu nối 4-pin hoặc 8-pin, được sử dụng để truyền tín hiệu điều khiển động cơ.