

, Đặc điểm kỹ thuật cấu trúc cơ học: Thiết kế nhỏ gọn và độ ổn định chèn cao
1. Thông số kỹ thuật và biểu mẫu giao diện
Bộ điều khiển robot cần tương thích với đầu nối đặc tả luồng M8 × 1.0 được tiêu chuẩn hóa, đạt được khóa nhanh qua độ cao 1.0mm và đáp ứng các yêu cầu chống nới lỏng trong môi trường rung. Mẫu giao diện được chia thành hai loại: đầu thẳng và khuỷu tay:
Đầu nối thẳng: Thích hợp cho các kịch bản trong đó các bộ điều khiển và động cơ được sắp xếp theo một đường thẳng, chẳng hạn như các mô -đun ổ đĩa khớp Scara Robot. Ví dụ, một thương hiệu nhất định của đầu nối thẳng M8-4P sử dụng các chân mạ niken đồng. Sau 2000 bài kiểm tra chèn và chiết xuất, tỷ lệ thay đổi điện trở tiếp xúc là dưới 5%, đáp ứng các yêu cầu chèn và chiết hàng hàng ngày của robot công nghiệp trong hơn 100 lần.
Đầu nối Bend: Được sử dụng trong các kịch bản nối dây phức tạp với không gian hạn chế, chẳng hạn như kết nối cảm biến cổ tay cho sáu robot trục. Đầu nối khuỷu tay M8-5P của một mô hình nhất định được thiết kế với uốn cong 90 độ, làm giảm bán kính uốn của cáp xuống còn 15mm trong khi vẫn duy trì mức bảo vệ IP67.
2. Số lượng mũi khâu và loại mã hóa
Bộ điều khiển robot cần chọn các cấu hình kim khác nhau dựa trên loại tín hiệu:
3 - PIN/4 - Mô hình pin: Thích hợp cho truyền tín hiệu tương tự của các cảm biến năng lượng thấp như nhiệt độ và cảm biến áp suất. Ví dụ, một nhãn hiệu đầu nối M8-3P nhất định áp dụng thiết kế mã A, ngăn chặn sự chèn tình cờ thông qua các phần nhô ra của đầu nam và đầu nữ. Độ trễ truyền tín hiệu nhỏ hơn 1 μ s trong phạm vi nhiệt độ -40 độ đến +105.
5 - PIN/8 - Các mô hình PIN: Hỗ trợ truyền hỗn hợp các tín hiệu và công suất kỹ thuật số. Đầu nối M8-8P của một nhà sản xuất robot hợp tác tích hợp 4 tín hiệu kỹ thuật số (giao thức EtherCAT) và 2 24 v nguồn cung cấp nguồn. Điện trở tiếp xúc giảm xuống dưới 3M thông qua các tiếp xúc mạ vàng (độ dày 0,5 μ m), đảm bảo rằng tốc độ lỗi của tín hiệu tần số cao (100Mbps) là nhỏ hơn 10 ⁻ ².
3. Cơ chế khóa và phích cắm - trong cuộc sống
Độ rung tần số - của khớp robot yêu cầu các đầu nối có độ ổn định chèn và chiết cao. Một mô hình nhất định của đầu nối M8 áp dụng công nghệ cấu hình sợi chống xoay, giúp giảm phạm vi dao động của lực chèn và lực chiết xuống ± 5N thông qua tối ưu hóa cấu hình luồng và tăng tuổi thọ chèn và chiết lên 10000 chu kỳ, cao hơn ba lần so với thiết kế truyền thống.
2, Thông số kỹ thuật về hiệu suất điện: Tính toàn vẹn tín hiệu và công suất mang điện
1. Điện áp định mức và dòng điện
Bộ điều khiển robot cần chọn các thông số kỹ thuật phù hợp dựa trên loại tải:
Truyền tín hiệu điện áp thấp: Trong kịch bản truyền tín hiệu cảm biến DC 24V, điện áp định mức của đầu nối M8 thường là 24V-30V và dòng điện định mức là 0,5A-4A. Ví dụ: đầu nối M8-4P của một thương hiệu nhất định có điện trở dây dẫn thấp hơn hoặc bằng 5m và một mức giảm điện áp của<0.02V at 4A current, meeting the requirements of high-precision position sensor signal stability.
Hỗn hợp truyền động và tín hiệu: Mô -đun ổ đĩa chung của robot sáu trục cần truyền tín hiệu công suất 24V/4A và EtherCAT thông qua đầu nối M8. Đầu nối M8-8P của một mô hình nhất định áp dụng thiết kế khoang phân tách, cách ly vật lý pin điện từ chân tín hiệu để tránh nhiễu điện từ (EMI). Tốc độ lỗi truyền tín hiệu đo được nhỏ hơn 10 ⁻ khi được cung cấp bởi 24V/4A.
2. Hỗ trợ tín hiệu tần số cao
Bộ điều khiển robot công nghiệp cần tương thích với các giao thức Ethernet thời gian Real
Kiểm soát trở kháng đặc trưng: Một nhãn hiệu nhất định của đầu nối M8 ổn định trở kháng đặc trưng ở mức 100 ± 10% bằng cách tối ưu hóa khoảng cách pin (1,8mm) và vật liệu điện môi (PTFE), đáp ứng các yêu cầu của truyền tín hiệu Etheret 100Mbps.
Shielding layer design: The M8 connector equipped with a metal shielding layer can increase EMI attenuation to 30dB. For example, a certain model of M8-8P shielded connector has a shielding efficiency of>60dB trong dải tần số 30 MHz-1GHz, làm cho nó phù hợp để hàn các máy trạm robot với môi trường điện từ phức tạp.
3, Thông số kỹ thuật thích ứng môi trường: Độ tin cậy trong điều kiện làm việc cực đoan
1. Mức độ bảo vệ và công nghệ niêm phong
Robot cần phải hoạt động ổn định trong môi trường ẩm ướt và bụi bặm, và các đầu nối được yêu cầu đáp ứng các cấp độ bảo vệ IP67/IP68:
Niêm phong nhựa epoxy: Đầu nối M8 cơ bản được niêm phong bằng nhựa epoxy để đạt được bảo vệ IP67, có thể chịu được ngâm trong 1 mét nước trong 30 phút. Ví dụ, trong thử nghiệm phun muối (tiêu chuẩn ASTM B117) của đầu nối M8-4P của một thương hiệu nhất định, sau 72 giờ thử nghiệm, tốc độ thay đổi điện trở tiếp xúc của các chân mạ niken đồng là dưới 5%.
Vỏ đúc Pur: Các mô hình cuối cao sử dụng vỏ đúc polyurethane (Pur), được niêm phong bằng vòng O -, để đạt được mức bảo vệ IP68. Đầu nối M8-8P từ một nhà sản xuất robot hợp tác nhất định có tốc độ co ngót vỏ dưới 0,2% trong phạm vi nhiệt độ -35 độ đến +85, đảm bảo hiệu suất niêm phong ổn định.
2. Thiết kế chống rung và nhiệt độ
Các khớp nối robot cần phải chịu được độ rung tần số và dao động tần số cao, yêu cầu các đầu nối có cường độ cơ học cao:
Phạm vi điện trở nhiệt độ: Đầu nối M8 của một thương hiệu nhất định áp dụng vỏ PVC+GF (sợi thủy tinh), có thể duy trì độ ổn định cấu trúc trong môi trường -40 độ đến +105 độ, đáp ứng điều kiện làm việc cực độ của robot ngoài trời.
Hiệu suất chống rung: Bằng cách tối ưu hóa hình dạng pin (như thiết kế hình nón), một mô hình nhất định của đầu nối M8 có phạm vi dao động lực tiếp xúc dưới 10% ở tần số rung là 10Hz-2000Hz, đảm bảo độ ổn định truyền tín hiệu.
4, Trường hợp ứng dụng công nghiệp: Từ robot công nghiệp đến robot dịch vụ
1. Ổ đĩa chung cho robot công nghiệp
Các robot sê -ri Kuka KR CyberTech sử dụng các đầu nối M8 - 8p để truyền tín hiệu EtherCAT và nguồn 24V. Đầu nối này duy trì tốc độ lỗi tín hiệu là 10 ⁻ ở tần số rung 250 lần mỗi phút thông qua các tiếp điểm mạ vàng và thiết kế khoang phân chia, giảm 40% chi phí so với các đầu nối M12 truyền thống.
2. Tích hợp cảm biến robot hợp tác
Robot hợp tác YOAO UR5E tích hợp đầu nối M8 - 5p trên cổ tay để truyền cảm biến lực (6 trục) và tín hiệu cảm biến nhiệt độ. Đầu nối áp dụng vỏ đúc Pur và thiết kế mã hóa chống đặt sai. Trong thử nghiệm làm sạch áp suất cao (IP69K) của ngành chế biến thực phẩm, sau 1000 lần áp suất nước ở 80 độ và 100bar, điện trở tiếp xúc vẫn nhỏ hơn hoặc bằng 8m.
3. Mô -đun điều hướng cho robot dịch vụ
Robot SPOT của Boston Dynamics sử dụng đầu nối M8-4P để truyền tín hiệu LIDAR. Đầu nối này tăng cường khả năng chống ăn mòn của nó thông qua công nghệ lớp phủ nano (độ dày lớp phủ<50nm). In outdoor sand and dust environments, the contact resistance change rate is less than 3%, and the lifespan is three times longer than traditional electroplated gold connectors.
Các thông số kỹ thuật của đầu nối M8 tương thích với bộ điều khiển robot là gì?
Sản phẩm phổ biến

Cáp FAKRA HFM chống nước IP67
Cáp HFM đến FAKRA chống nước IP67 với 4 cấu hình đầu nối cho camera ô tô, cảm biến ADAS và hệ thống RF.

Cáp camera mã GMSL2 FAKRA Z
Cáp GMSL2 dài 3 m có đầu nối cái FAKRA Z Code dành cho kết nối máy ảnh-với-máy chủ, ECU, ADAS và thị giác máy.
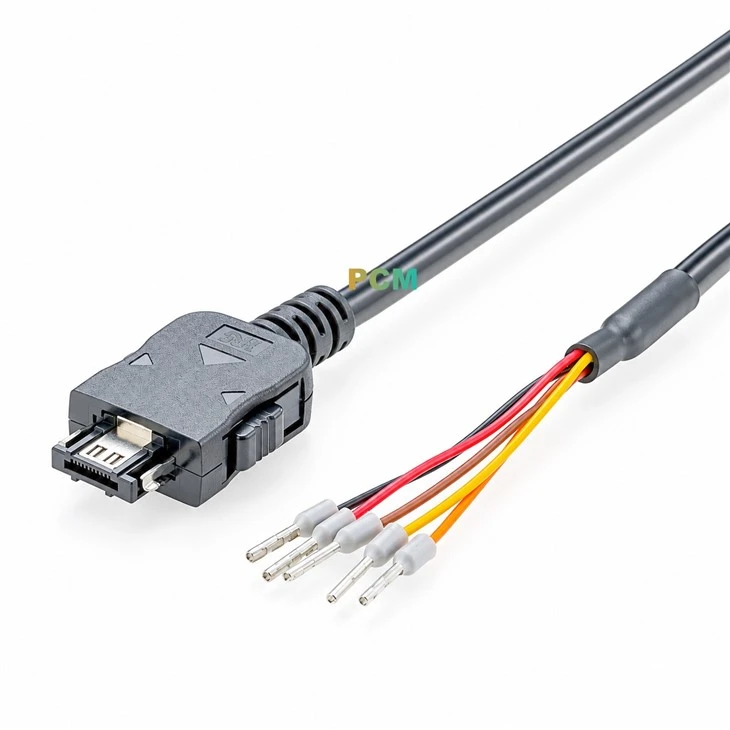
Đầu nối dòng Hirose ST
Cụm cáp đầu nối Hirose ST Series có phích cắm ST40X-10S-CV, ST40X-18S-CV, ST40X-24S-CV và ST40X-36S-CV, Chiều dài cáp
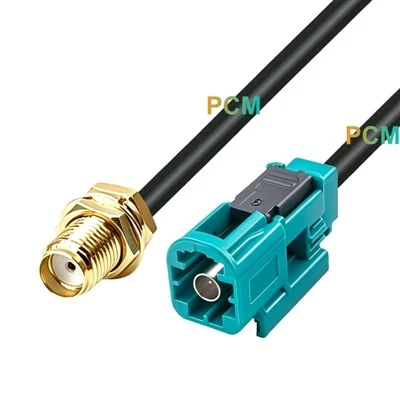
Cáp Rosenberger Fakra tới SMA
Cáp đồng trục Rosenberger đến SMA 50 Ohm với bốn cấu hình đầu nối dành cho mô-đun RF, ăng-ten và thiết bị kiểm tra ô tô.

M12 X-Mã tới cáp RJ45
M12 X-Mã cho cáp RJ45 Cat6A dành cho Ethernet công nghiệp 10Gb, tương thích với các thiết bị, bộ chuyển mạch và bộ điều

Bộ chuyển đổi giao diện gắn bảng điều khiển
Dòng Bộ điều hợp giao diện gắn bảng điều khiển công nghiệp chuyển các kết nối âm thanh nổi hoặc Ethernet RJ45 bên trong