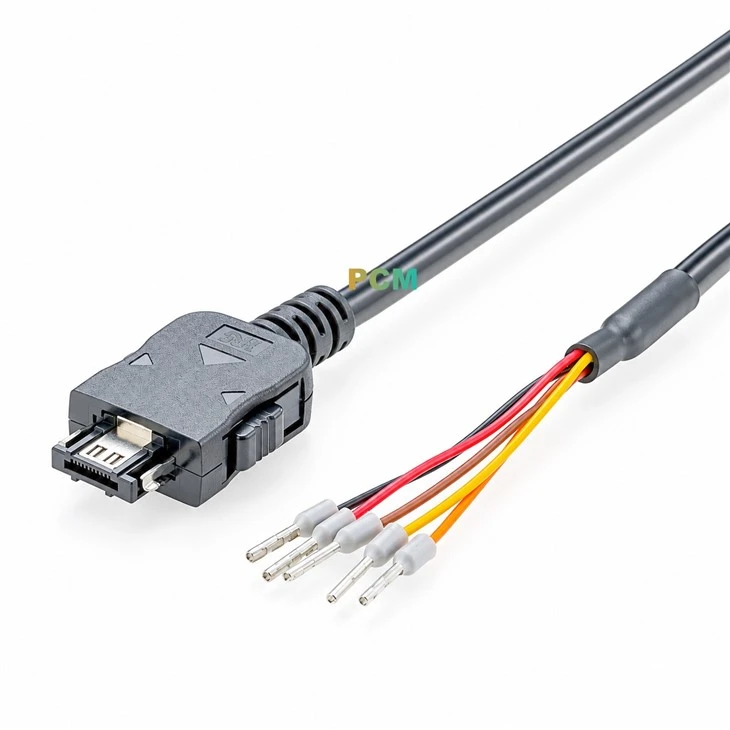
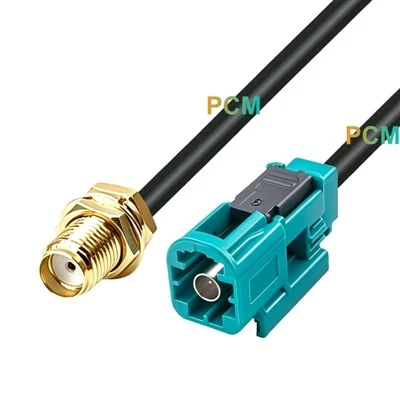
Khi kết nối máy ảnh công nghiệp với máy bay không người lái, bạn cần chọn giao diện và cáp thích hợp dựa trên loại máy ảnh, chức năng của nó và kiến trúc phần cứng của máy bay không người lái. Sau đây là các giải pháp kết nối phổ biến và các cân nhắc chính:
1. Các loại giao diện phổ biến
1. USB 3.0/3.1 (Type-C)
- Mục đích: Truyền dữ liệu hình ảnh (tối đa 5-10Gbps).
- Yêu cầu cáp: Khoảng cách ngắn (<3 m), shielded twisted pair cable, lightweight design.
- Kịch bản ứng dụng: Máy ảnh ánh sáng nhìn thấy độ phân giải cao (như Sony RX0), camera đa phổ nhỏ.
Lưu ý: Sự suy giảm tín hiệu đường dài dễ dàng, cần thêm bộ lặp hoặc sử dụng cáp hoạt động.
2. Gige (Gigabit Ethernet)
- Sử dụng: Truyền dữ liệu đường dài (trong vòng 100 mét, 1Gbps).
- Yêu cầu cáp: Cáp mạng được bảo vệ CAT6/CAT6A, POE (Power Over Ethernet) có thể giảm các cáp điện bổ sung.
- Kịch bản ứng dụng: LIDAR (ví dụ: Velodyne), Hệ thống tổng hợp đa cảm biến.
Lưu ý: UAV phải hỗ trợ các công tắc POE hoặc các mô -đun cung cấp điện.
3. HDMI/SDI
- Mục đích: Truyền phát video thời gian thực (1080p/4K).
- Yêu cầu cáp: Dòng đồng trục có độ trễ thấp (HDMI) hoặc cáp giao diện BNC (SDI).
- Kịch bản ứng dụng: Camera trên không (như DJI Zenmuse), giám sát phát sóng trực tiếp.
Lưu ý: HDMI dễ bị nhiễu điện từ và đòi hỏi phải che chắn.
4. MIPI CSI-2
- Mục đích: Camera nhúng kết nối trực tiếp với điều khiển chuyến bay (như Raspberry Pi hoặc Nvidia Jetson).
- Yêu cầu cáp: Cáp phẳng linh hoạt (FFC/FPC), chiều dài thường là<30cm.
- Kịch bản ứng dụng: Máy ảnh tính toán cạnh AI nhẹ (như máy ảnh Stereolabs Zed).
Lưu ý: Giao diện CSI được dành riêng cho bảng điều khiển chuyến bay và chỉ áp dụng cho các hệ thống nhúng.
5. Coaxpress (CXP)
- Sử dụng: Camera công nghiệp tốc độ cực cao (6,25Gbps/ kênh, chồng chất đa kênh).
- Yêu cầu cáp: Đường trục đồng trục (hỗ trợ đường dài, chống can thiệp mạnh).
- Kịch bản ứng dụng: Máy ảnh kiểm tra tốc độ cao (như sê-ri Photron SA-Z).
Lưu ý: Yêu cầu thẻ chụp đặc biệt, chi phí cao.
2. Nguồn cung cấp năng lượng
- Dây điện độc lập:
Máy ảnh có mức tiêu thụ năng lượng cao (như hình ảnh nhiệt) cần được cung cấp năng lượng riêng biệt và các cáp nguồn DC 12V/24V thường được sử dụng.
Yêu cầu bộ tách pin Drone hoặc pin được gắn bổ sung.
- Poe (sức mạnh trên Ethernet):
Máy ảnh giao diện Gige có thể được cung cấp năng lượng bằng cáp mạng (chẳng hạn như FLIR Blackfly S).
- Nguồn điện USB công suất thấp:
USB 3.0 cung cấp nguồn điện 5V/1A cho máy ảnh nhỏ.
3. Giao diện đồng bộ hóa và kích hoạt
- GPIO (Đầu vào/Đầu ra chung):
Đối với điều khiển chuyến bay và đồng bộ hóa phần cứng máy ảnh (như kích hoạt màn trập).
Các chân PWM/GPIO của điều khiển chuyến bay cần được kết nối với Dupont hoặc dây dải tùy chỉnh.
- PPS (xung mỗi giây):
Đồng bộ hóa dấu thời gian (độ chính xác ± 1μs) được cung cấp thông qua mô -đun GPS.
- Cáp kích hoạt phần cứng:
Khi nhiều camera hoạt động cùng nhau, cần có dòng tín hiệu kích hoạt chủ/nô lệ (chẳng hạn như một mảng camera đa phổ).
4. Cài đặt các thành phần thích ứng
- Đầu nối chống sốc:
Sử dụng phích cắm hàng không với khóa lò xo (như đầu nối LEMO hoặc M12) để ngăn chặn rung động khiến nó rơi ra.
- Che chắn điện từ:
Cáp được bọc bằng một lớp bện bằng kim loại hoặc vòng từ tính để giảm nhiễu động cơ của máy bay không người lái.
- Quản lý cáp:
Cáp được cố định bằng dây cáp nylon và các ống co lại để tránh vướng vào chân vịt.
5. Ví dụ cấu hình điển hình
- Kịch bản ứng dụng Kiểu máy camera chọn lựa chọn cáp
- Máy ảnh đa phổ chính xác của Nông nghiệp Gige + Poe Power Cat6a đã che chắn cáp mạng
- Máy ảnh hình ảnh nhiệt kiểm tra năng lượng USB 3.1 +
- Tốc độ cao Kiểm tra công nghiệp Máy ảnh tốc độ cao Coaxpress + Dòng tín hiệu kích hoạt dòng đồng trục + dòng GPIO
- AI AI Visual Edge Computing Camera MIPI CSI -2 + GPIO đồng bộ hóa hệ thống dây linh hoạt FFC
6. Phòng ngừa
- Trọng lượng và không gian: Cáp quá nhiều hoặc quá dài có thể ảnh hưởng đến độ bền và sự ổn định của máy bay không người lái.
- Khả năng tương thích giao thức: Xác minh rằng hệ thống điều khiển chuyến bay hỗ trợ các giao thức giao tiếp camera (ví dụ UVC, Genicam).
- Phản nhiệt: Giao diện công suất cao (như dỗ dành) cần xem xét thiết kế tản nhiệt.
- Sao lưu dự phòng: Các liên kết kép (như HDMI+USB) có thể được sử dụng để ngăn chặn các gián đoạn tín hiệu trong các tác vụ quan trọng.
Thông qua việc lựa chọn hợp lý các giao diện và dây cáp, việc tích hợp hiệu quả của máy ảnh công nghiệp và máy bay không người lái có thể đạt được để đáp ứng nhu cầu thu thập dữ liệu của các kịch bản khác nhau.