

一, lõi kỹ thuật của bộ điều hợp cáp M8
Bộ điều hợp cáp M8 thuộc họ đầu nối ren hình tròn, được đặt tên theo đường kính ren 8 mm của nó, mang lại những lợi thế đáng kể trong các kịch bản bị ràng buộc không gian .
Tích hợp chức năng đa pin
Bộ điều hợp cung cấp nhiều cấu hình từ 3 đến 8 chân, với mỗi chân chịu trách nhiệm cho một chức năng cụ thể:
{A
{A
{{0 đưa
Thiết kế khả năng thích ứng môi trường
Mức độ bảo vệ: Áp dụng công nghệ niêm phong nhựa epoxy, nó đáp ứng tiêu chuẩn bảo vệ IP67 (chống bụi, ngâm ngắn hạn) và một số mô hình đạt được IP69K (bảo vệ nước thải áp suất cao) thông qua thiết kế đặc biệt, phù hợp cho môi trường khắc nghiệt như chế biến thực phẩm và hàn ô tô .
Mở rộng phạm vi nhiệt độ: Phạm vi nhiệt độ làm việc bao gồm -40 độ đến +90 độ và có thể hoạt động ổn định trong các hội thảo cực kỳ lạnh hoặc nhiệt độ cao .}
Khả năng chống nhiễu: Vỏ kim loại và lớp che chắn được thiết kế để ngăn chặn hiệu quả nhiễu điện từ (EMI), đảm bảo rằng tốc độ lỗi truyền dữ liệu dưới 10 .}
Tăng cường độ tin cậy cơ học
Tuổi thọ cắm và rút phích cắm: Bằng cách tối ưu hóa vật liệu liên hệ và cấu trúc lò xo, nó hỗ trợ hơn 5000 hoạt động phích cắm và rút phích cắm và giảm tần số bảo trì .
Thiết kế chống rung: Cơ chế khóa chỉ và vỏ cường độ cao (đồng thau mạ niken hoặc thép không gỉ) có thể chịu được gia tốc rung 10g, thích ứng với các kịch bản hoạt động động của robot di động hoặc cánh tay robot .
2, kịch bản ứng dụng cốt lõi trong công nghệ robot
Trong hệ thống robot, bộ điều hợp cáp M8 thực hiện nhiệm vụ chính là kết nối lớp nhận thức, lớp điều khiển và lớp thực thi và ứng dụng của nó bao gồm ba kịch bản cốt lõi:
1. Xây dựng mạng cảm biến
Robot cần đạt được nhận thức về môi trường thông qua nhiều loại cảm biến và thiết kế pin mật độ cao của bộ chuyển đổi M8 hỗ trợ truy cập đồng thời:
Cảm biến trực quan: Bộ điều hợp PIN 8- có thể truyền dữ liệu hình ảnh độ phân giải cao từ máy ảnh và tín hiệu kích hoạt đồng bộ qua các chân chuyên dụng .}
Cảm biến lực/mô-men xoắn: Các chân tương tự truyền dữ liệu lực sáu chiều thời gian thực với độ chính xác là ± 0 . 1n, giúp robot hợp tác đạt được điều khiển trơn tru.
Công tắc gần: Bộ điều hợp PIN 3- nhanh chóng phát hiện vị trí của các đối tượng có thời gian phản hồi dưới 1ms, đảm bảo độ nhạy tránh chướng ngại vật của cánh tay robot .}
Trường hợp: Trong robot hàn ô tô, bộ điều hợp M8 kết nối cảm biến chuyển vị laser và cảm biến nhiệt độ, và phản hồi thời gian thực của vị trí hàn và dữ liệu nhiệt độ bể nóng chảy với hệ thống điều khiển thông qua các chân giao tiếp tốc độ cao, cải thiện độ chính xác hàn thành ± 0 .} 05mm.
2. Điều khiển chính xác của bộ truyền động
Động cơ servo, van khí nén và các bộ truyền động khác cần nhận các lệnh điều khiển và trạng thái phản hồi thông qua các bộ điều hợp M8:
Đầu ra kỹ thuật số (DO): ổ đĩa rơle hoặc van điện từ để kiểm soát việc mở và đóng móng vuốt cơ học hoặc phanh của xe AGV .
Giao diện bộ mã hóa xung: Truyền tín hiệu tốc độ và vị trí của động cơ thông qua các chân chuyên dụng để đạt được điều khiển vòng kín .}
Giao tiếp xe buýt: Bộ điều hợp PIN 8- tích hợp giao diện EtherCAT hoặc Profinet, hỗ trợ truyền dữ liệu 100Mbps và đáp ứng các yêu cầu của điều khiển đồng bộ đa trục .}
Trường hợp: Trong một robot công nghiệp sáu trục, bộ điều hợp M8 truyền tín hiệu xung phát ra từ bộ điều khiển cho trình điều khiển servo, trong khi nhận phản hồi dữ liệu vị trí từ bộ mã hóa . Thuật toán PID được sử dụng để đạt được độ chính xác định vị của ± 0 {{3}
3. Mở rộng hệ thống mô -đun
Xu hướng mô -đun của công nghệ robot yêu cầu các đầu nối có khả năng tương thích cao và khả năng triển khai nhanh chóng:
Thiết kế phích cắm và chơi: Bộ điều hợp M8 áp dụng định nghĩa mã PIN được tiêu chuẩn hóa và cơ chế mã hóa (như mã hóa A/B/D) để ngăn chặn thiệt hại thiết bị do chèn tình cờ .}}}}}}}}}}}}}}}}}
Các thành phần cáp được lắp ráp trước: Các nhà sản xuất cung cấp cáp đúc sẵn với vỏ bọc tinh khiết, với độ dài từ 0 . 5m xuống 10m, giảm thời gian nối dây tại chỗ.
Tích hợp I/O phân tán: Bằng cách sử dụng các hộp nối M8, một tín hiệu cảm biến duy nhất được phân phối cho nhiều nút điều khiển, giảm độ phức tạp của hệ thống .
TRƯỜNG HỢP: Trong khung gầm của robot di động, bộ điều hợp M8 kết nối radar laser, cảm biến siêu âm và nút dừng khẩn cấp . Dữ liệu được tổng hợp cho bộ điều khiển chính thông qua hộp nối, giảm khối lượng công việc nối dây bằng 60% và thời gian gỡ lỗi hệ thống bằng 40% {4}
Bộ điều hợp cáp M8 là gì? Nó đóng vai trò gì trong công nghệ robot?
Sản phẩm phổ biến

Cáp FAKRA HFM chống nước IP67
Cáp HFM đến FAKRA chống nước IP67 với 4 cấu hình đầu nối cho camera ô tô, cảm biến ADAS và hệ thống RF.

Cáp camera mã GMSL2 FAKRA Z
Cáp GMSL2 dài 3 m có đầu nối cái FAKRA Z Code dành cho kết nối máy ảnh với máy chủ, ECU, ADAS và thị giác máy.
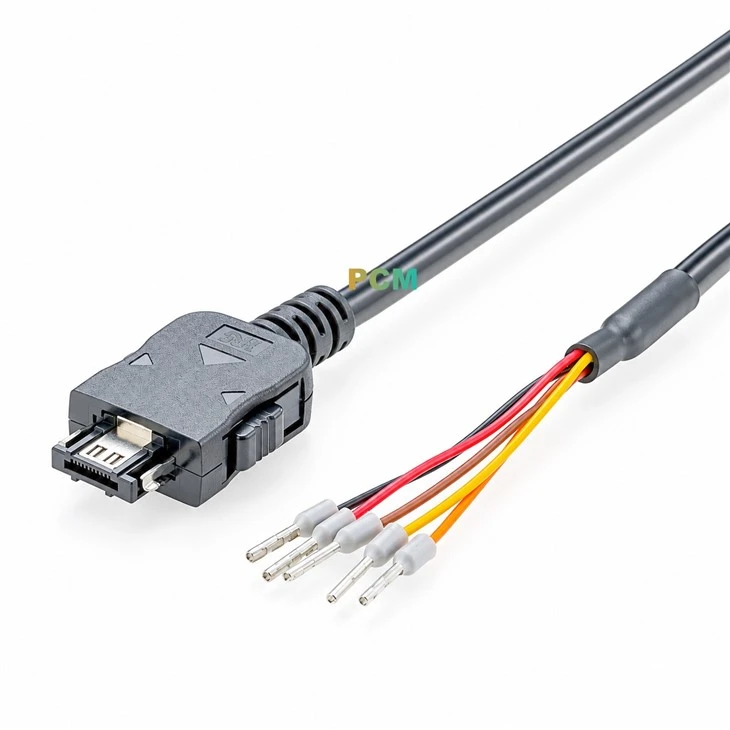
Đầu nối dòng Hirose ST
Cụm cáp đầu nối Hirose ST Series có phích cắm ST40X-10S-CV, ST40X-18S-CV, ST40X-24S-CV và ST40X-36S-CV, Chiều dài cáp
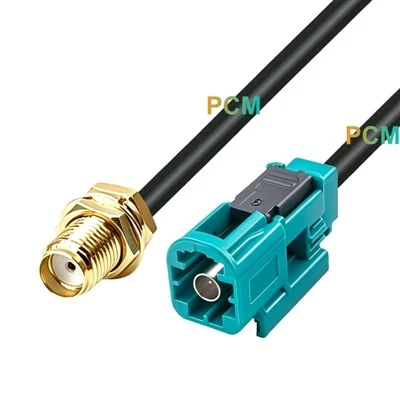
Cáp Rosenberger Fakra tới SMA
Cáp đồng trục Rosenberger đến SMA 50 Ohm với bốn cấu hình đầu nối dành cho mô-đun RF, ăng-ten và thiết bị kiểm tra ô tô.

M12 X-Mã tới cáp RJ45
M12 X-Mã cho cáp RJ45 Cat6A dành cho Ethernet công nghiệp 10Gb, tương thích với các thiết bị, bộ chuyển mạch và bộ điều

Bộ chuyển đổi giao diện gắn bảng điều khiển
Dòng Bộ điều hợp giao diện gắn bảng điều khiển công nghiệp chuyển các kết nối âm thanh nổi hoặc Ethernet RJ45 bên trong